



在城市停车管理向数字化、智能化转型的背景下,路测停车系统正成为规范城市道路停车秩序、提升车位利用率的关键手段。传统路测停车依赖人工巡查和地磁感应,存在管理成本高、数据准确率低等问题。引入AI视频分析技术后,系统可通过车辆轨迹追踪和车牌特征识别实现全自动计时计费。作为研华科技正式授权的超级尊选经销商,苏州研讯电子科技有限公司将以MIC-770Q搭配Atlas AI加速卡的方案为例,解析智慧停车路测系统的边缘计算架构。
一、项目背景:路测停车对边缘计算的独特需求
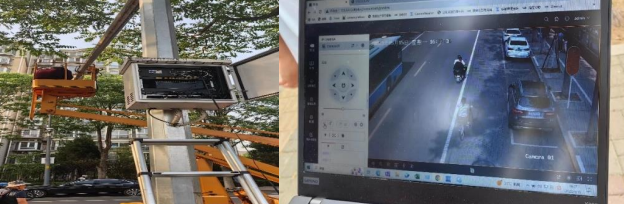
城市路测停车场景中,前端子系统需部署于道路侧,空间有限且环境条件复杂。每台边缘计算设备需同时处理3至7路前端摄像机的视频流,完成车辆出入泊位检测、车牌识别、车辆轨迹追踪及停车时长计算等多项任务。全部数据回传云端处理的模式存在带宽和延迟瓶颈,须在边缘端完成视频图像采集、数据处理和AI推理的全流程,仅将结构化结果上传至管理平台。
同时,路测设备暴露于户外环境,须具备宽温工作能力和工业级稳定性,确保在夏季高温和冬季严寒中持续稳定运行。
二、研华解决方案:MIC-770Q + Atlas AI加速卡
针对路测停车对边缘AI推理和多路视频处理的综合需求,研华推出了以MIC-770Q搭配Atlas AI加速卡为核心的前端计算单元方案:
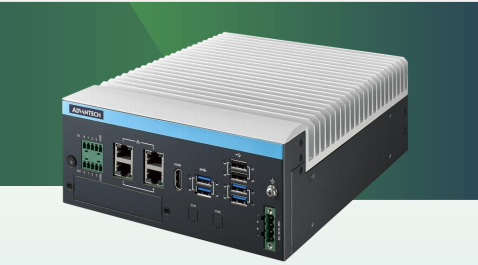
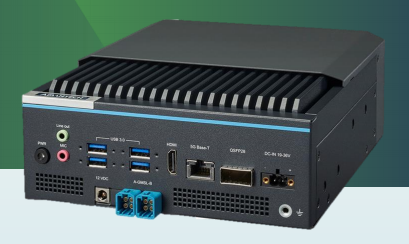
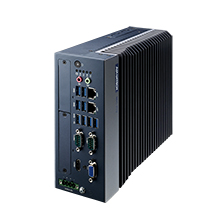
MIC-770Q模组化工控机:搭载高性能Intel Core处理器平台,作为路测停车系统的前端子系统计算单元,负责视频图像采集、数据预处理和系统整体调度。整机经过工业级宽温和抗振验证,适应户外路测环境的温度变化和持续振动。模组化架构通过75M20 AI模组灵活集成Atlas加速卡,实现边缘AI推理能力的按需扩展。
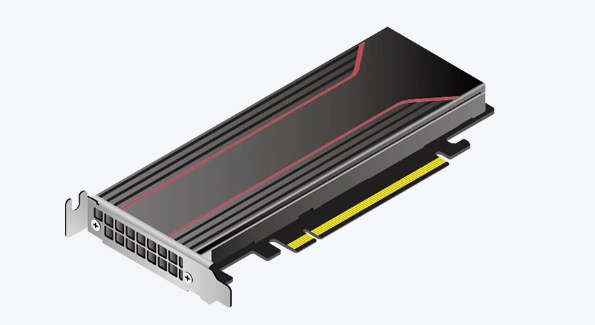
Atlas300i/VGPU AI加速卡:基于华为Atlas AI推理加速芯片,提供强大的AI推理算力。在路测停车场景中,Atlas加速卡负责运行车辆检测、车牌识别和车辆轨迹追踪等深度学习模型,分担CPU的计算负载,确保多路视频流的实时处理能力。
三、方案架构:端侧AI重构路测停车管理
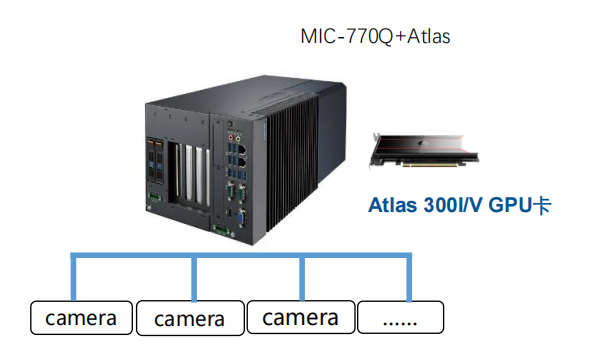
视频图像采集:MIC-770Q通过PoE网口或USB接口连接3至7路前端摄像机,实时采集泊位区域的视频图像数据。
数据处理与AI推理:Atlas AI加速卡对每路视频流进行实时分析,完成车辆出入泊位检测、车牌号码识别、车辆轨迹追踪和停车行为判断等AI推理任务。相较于纯CPU处理方案,Atlas加速卡的推理吞吐量可提升数倍,支持更多路摄像机并发接入。
数据应用与上传:系统将车辆进出时间、车牌号码、泊位状态等结构化结果通过4G/5G或光纤网络上传至城市停车管理平台,实现车位状态实时更新、停车费自动计算及违章停车告警等功能。
四、方案优势
边缘AI提升准确率:通过Atlas加速卡在边缘端直接运行AI推理模型,实时分析车辆轨迹及车牌图像特征,大幅度提升了传统视频监控方案在复杂场景下的检测准确率,有效解决了光照变化、车辆遮挡等因素导致的误判和漏判问题。
多路并发降本增效:单台MIC-770Q可处理3至7路摄像机,减少了路侧设备的部署数量,降低了设备采购和安装维护成本。边缘端完成AI推理后仅上传结构化数据,节省了视频回传占用的网络带宽。
规范停车管理:系统自动完成车辆进出识别和计时计费,全程无需人工干预,有效规范了城市道路停车环境,同时大幅减轻了管理人员的工作强度。
常见选型问题
问:MIC-770Q搭配Atlas加速卡与搭配GPU的方案有何不同?
答:Atlas加速卡专为AI推理优化,在功耗和单位算力成本上优于通用GPU,适合视频分析等固定模型的推理场景。通用GPU则在模型训练和多样化算法开发上更具灵活性。路测停车以推理为主,Atlas方案在功耗和成本上更具优势。
问:单台MIC-770Q最多支持多少路摄像机?
答:支持3至7路摄像机并发处理,具体数量取决于摄像机分辨率、帧率及AI模型的复杂度。苏州研讯可在选型阶段根据项目实际参数进行评估和优化建议。
作为研华科技超级尊选经销商,苏州研讯电子提供MIC-770Q+Atlas智慧停车边缘计算单元的整机定制与交付服务,含AI加速卡驱动预装、推理环境配置及72小时老化测试。如需获取智慧交通专属计算方案,欢迎联系我们。