



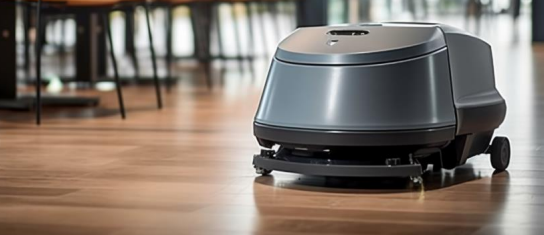
在商业楼宇、工业厂房和仓储物流中心,自主清洁机器人正逐步替代人工完成大面积地面清洁任务。一台完整的清洁机器人需同时完成环境建图、自主导航、避障决策和清洁路径规划等多项任务,其核心控制器必须在紧凑体积内提供强大的GPU算力和丰富的传感器接口。作为研华科技正式授权的超级尊选经销商,苏州研讯电子科技有限公司将以MIC-770V3搭配Quadro A4000的方案为例,解析自主清洁机器人工控机方案的核心配置与应用价值。
一、项目背景:自主导航对工控机的综合要求
自主清洁机器人在运行过程中需实时处理多路传感器数据:激光雷达(LiDAR)扫描周围环境绘制2D地图,多路摄像头采集视觉信息辅助避障,GPU加速运行SLAM算法完成实时定位与建图。整个系统在移动过程中需持续运行感知、规划、控制等多个计算任务,对工控机的算力、接口类型和供电方案均提出了综合要求。
此外,机器人内部空间极为有限,且采用24VDC蓄电池供电,工控机须支持车载级直流供电方案,同时为高功耗GPU提供充足的电源冗余。
二、研华解决方案:MIC-770V3 + 75G20 + Quadro A4000
研华推出了以MIC-770V3模组化工控机为核心的自主清洁机器人控制系统方案:
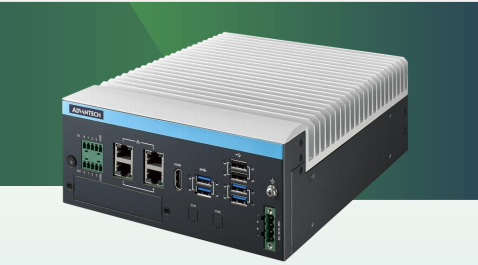
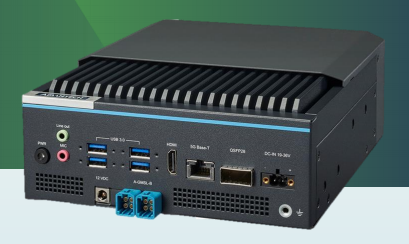
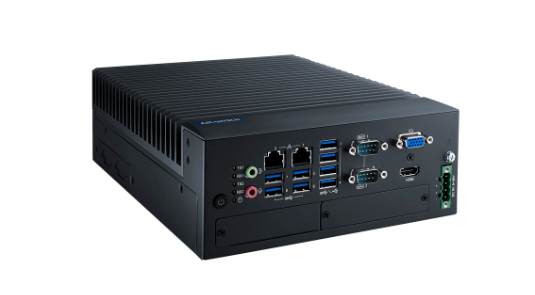
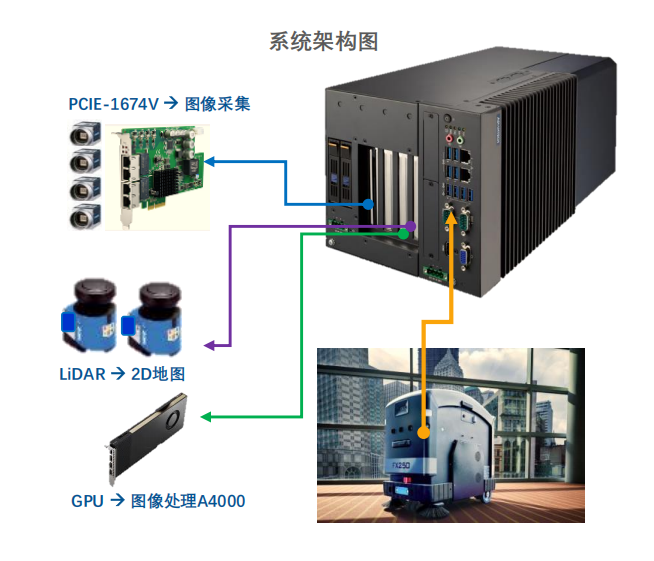
MIC-770V3模组化工控机:搭载第12/13/14代Intel Core处理器平台(配置为i7-12700),在紧凑机身内提供了强大的CPU算力。模组化架构支持灵活扩展,通过75G20模组集成Quadro A4000专业显卡,为SLAM算法和图像处理提供专业的GPU加速。整机支持24VDC电源输入,为主系统和GPU卡提供稳定供电,适配车载蓄电池供电场景。
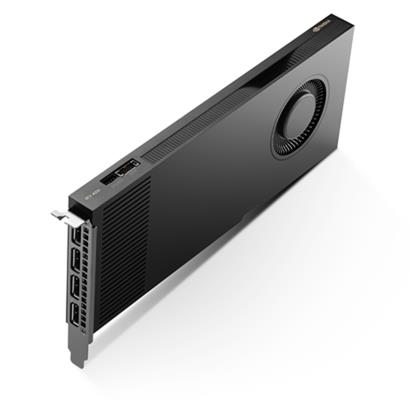
NVIDIA Quadro A4000专业显卡:搭载专业级GPU架构,在长时间连续满载运行下保持稳定的性能输出,驱动经过ISV认证,兼容性优于消费级显卡。在清洁机器人场景中,负责加速SLAM实时定位与建图算法的GPU推理,以及多路视觉图像的处理,确保机器人在高速运动中的导航精度和避障响应速度。
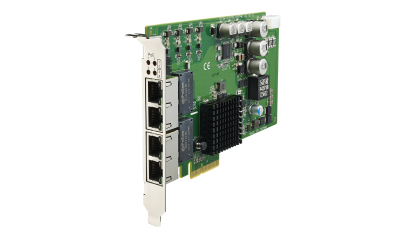
PCIe-1674V四端口PoE图像采集卡:提供4个千兆网口并支持PoE供电,用于连接激光雷达和工业相机。通过单张采集卡同时实现LiDAR点云数据采集和多路视觉图像传输,简化系统布线并提升数据吞吐效率。
三、方案架构:环境感知-建图定位-自主导航
环境感知:通过PCIe-1674V连接激光雷达,扫描周围环境并生成高精度2D地图数据。多路视觉传感器通过PoE接口同步采集环境图像,为避障决策提供视觉依据。
建图与定位:MIC-770V3的CPU与Quadro A4000 GPU协同工作,运行SLAM算法实现实时定位与地图构建。CPU负责传感器数据预处理和逻辑调度,GPU加速点云匹配和图像特征提取,确保机器人在移动过程中始终保持厘米级定位精度。
自主导航与清洁作业:基于实时构建的环境地图和当前位置信息,机器人的导航算法自主规划最优清洁路径,通过底盘控制系统驱动运动机构,并按规划路径完成全区域覆盖清洁。
四、方案优势
高算力保障实时响应:Quadro A4000专业显卡为SLAM算法和图像处理提供了充裕的GPU算力,确保机器人在高速运动中仍能实时完成环境感知与路径规划,避免因算力不足导致的碰撞或漏扫。
专业级稳定性:Quadro A4000专为工业级长时间连续计算场景设计,相较于消费级显卡,在持续满载运行中具备更高的稳定性和更低的故障率。
模组化灵活配置:MIC-770V3的模组化架构支持GPU模组按需选配和未来升级,无需更换整机即可应对算力需求的增长。
常见选型问题
问:为什么选择Quadro A4000而非消费级显卡?
答:Quadro A4000专为专业计算场景设计,在长时间连续满载运行下保持稳定的性能输出,驱动经过ISV认证,兼容性优于消费级显卡。在SLAM建图和图像处理等7x24小时持续计算场景中,Quadro系列的稳定性和可靠性优势显著。
问:MIC-770V3的24VDC供电如何适配?
答:MIC-770V3支持DC 9-36V宽压输入,可直接连接清洁机器人的24VDC蓄电池供电,无需额外配置电源转换模块。该方案同时为主系统和Quadro A4000 GPU提供稳定供电,简化了车载电源系统设计。
作为研华科技超级尊选经销商,苏州研讯电子提供MIC-770V3+Quadro A4000清洁机器人控制系统的整机定制与交付服务,含GPU驱动预装、SLAM环境配置及72小时老化测试。如需获取自主清洁机器人专属计算方案,欢迎联系我们。